PG关注到,NXP在9月21日介绍TechNexion的TELOS-AI4000模块,采用Ara240独立神经处理单元。NXP给出的AI性能上限为40 TOPS,文章将其定位于工业自动化、机器人和基础设施等边缘视觉开发方向。
原文列出MIPI CSI-2、USB、GMSL2与GigE Vision等相机连接选择。接口范围和计算指标提供评估入口,具体项目仍需核对目标相机、模型与软件配置,不能直接把算力上限换写为某项识别任务的准确率或整机响应表现。
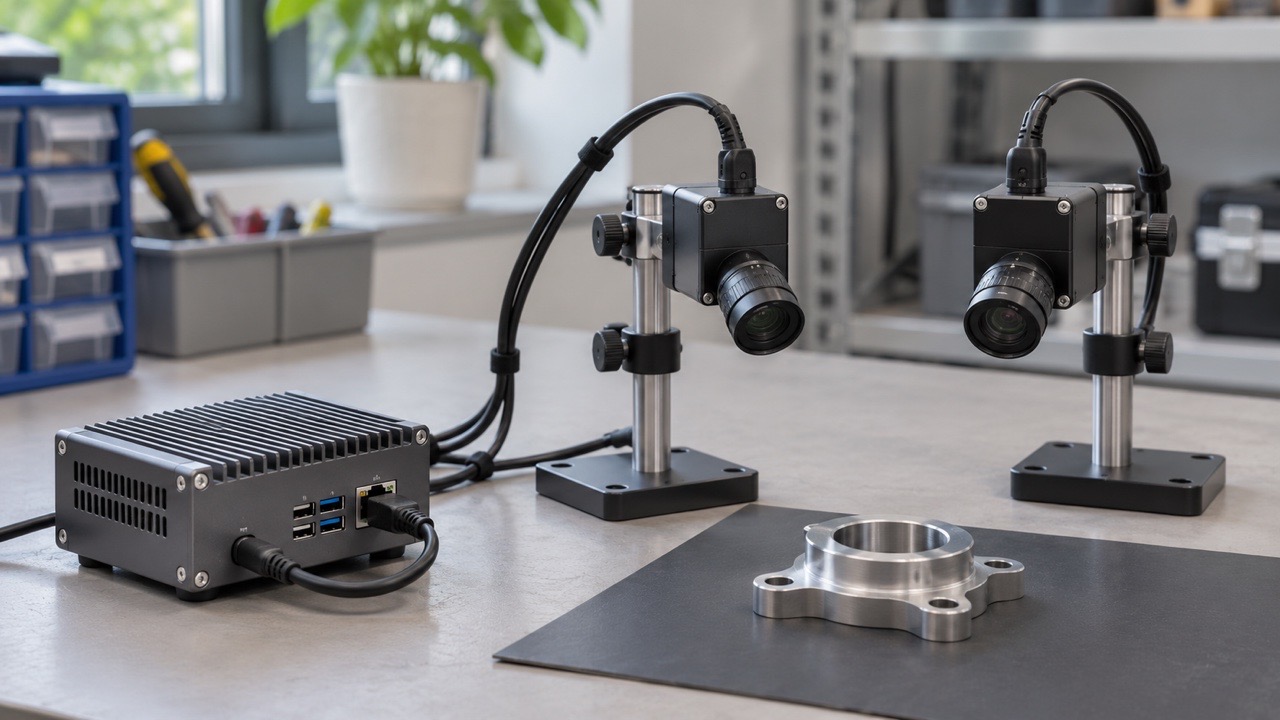
先确定视觉任务,再组织数据路径
视觉项目可以先描述需要识别的对象、使用场景和结果去向。检测到目标之后由哪个流程使用,是否需要人员复核,都应在原型阶段明确。只有任务清楚,模型和平台的比较才有共同的评价基础。
相机选择也需要围绕任务条件。安装位置、视野、对象尺寸和工作距离共同影响输入材料。团队可以先保存代表性画面,确认目标是否清楚可见,再讨论模型处理与计算资源,避免后续用软件弥补尚未理清的采集条件。
多相机设计需要知道每路画面来自哪里。相机编号、安装配置、采集时间和处理任务适合共同保存。后续发现某次识别异常时,团队可以回到相应输入,判断问题属于单一路径还是多路协作。
算力需要进入完整应用负载
模型运行只是一段处理。图像采集、格式转换、结果整理和界面或网络输出,都可能参与同一任务。评估时记录这些环节,有助于理解应用实际使用的资源,而不只是比较一段推理程序的表现。
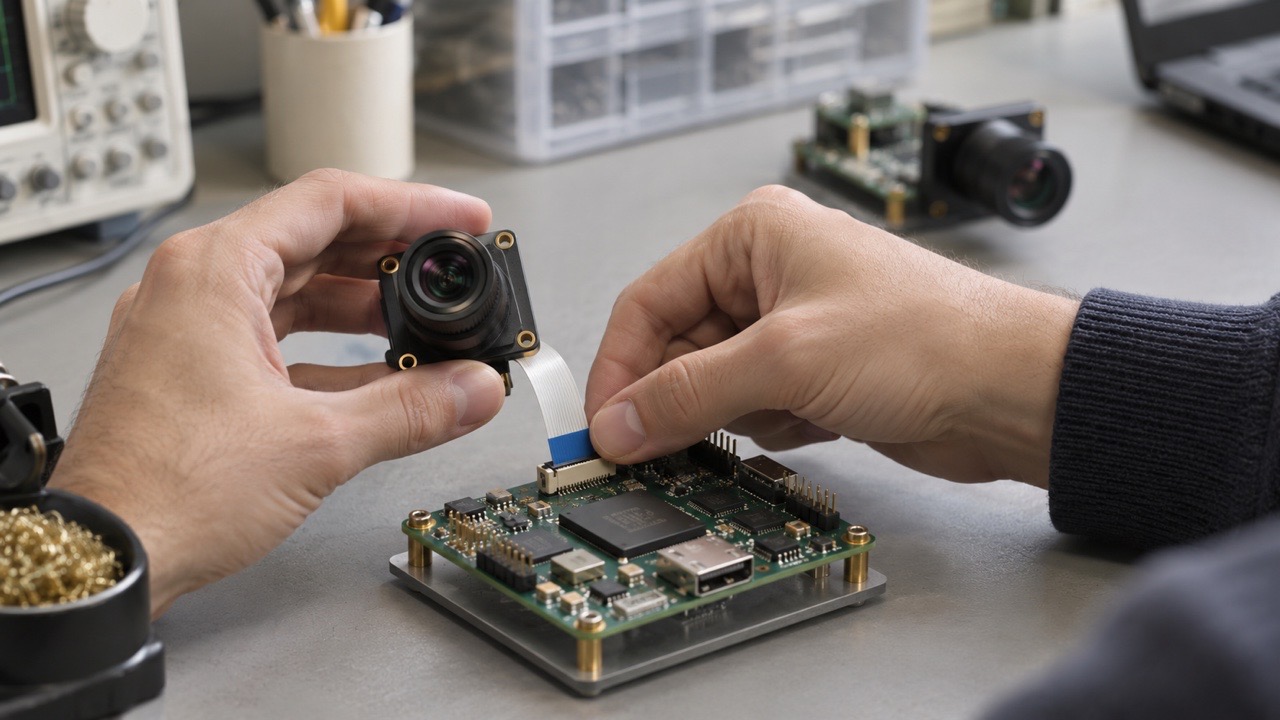
增加相机后,也应观察共享路径的变化。多路输入同时到达时,数据如何排队,哪些任务先处理,是否存在等待,都需要结合应用记录。单路原型顺利运行,可以作为基础,却不足以说明全部多路组合。
模型更新后,项目可以复用同一组输入材料进行比较。输入分辨率、预处理和结果解释若同时变化,应分别记录原因。这样能够说明改进来自哪一部分,也便于发现新配置带来的限制。
模块集成还要对应目标设备条件
紧凑模块进入完整设备后,供电、散热和结构连接都需要按实际产品检查。原型台上的使用条件与封闭外壳内不同,团队可以列出差异并安排相应验证,让模块级评估逐步接近目标设备。
软件环境也应与硬件版本共同保存。驱动、模型和外围配置组成一次部署的条件。设备更换或重新安装以后,可以按固定任务确认恢复状态,减少依赖某位开发者个人电脑环境的情况。
现场数据变化需要持续进入评估。光线、对象外观和安装位置改变后,原有输入材料未必继续代表实际任务。定期回看这些条件,能够帮助团队判断需要补充样本、调整采集还是更新模型。
交付资料中可以明确已经覆盖的相机与模型组合,以及尚未检查的部分。合作方由此能够理解现有结论的范围,规划自己的集成工作,也让后续支持围绕具体配置展开。
结果归档还可以区分不同类型的问题。没有采集到有效画面、输入清楚但模型判断偏差,以及结果正确却未被应用使用,需要不同的排查路径。每类保留少量代表性材料,便于新成员理解,也让修改后的比较更有依据。
在PG看来,这类模块连接了专用AI加速与视觉系统集成。项目价值仍需通过明确的任务、完整数据路径和目标设备验证来判断,让相机、模型与计算资源在可追溯条件下共同工作。